Zekai Wang
I'm an undergraduate at UC Berkeley studying Computer Science and Applied Mathematics, graduating in December 2026. I am fortunate to be advised by Professor Trevor Darrell at Berkeley AI Research (BAIR).
I work on data-centric robot learning for dexterous manipulation, designing model architectures, training paradigms, and infrastructure around the hierarchy of human, robot, and online interaction data. I'm applying to PhD programs in the 26-27 application cycle.
Research
* denotes equal contribution.
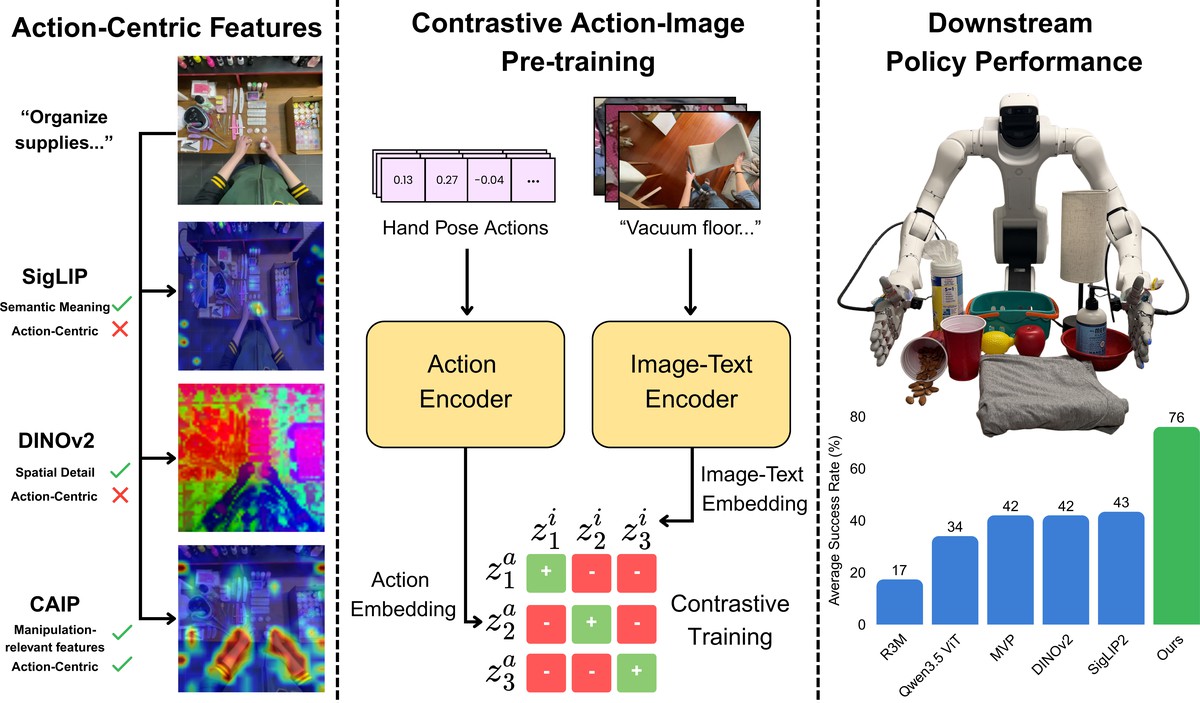
Contrastive Action-Image Pre-training for Visuomotor Control
Under review, 2026
arXiv
project page
code
Teaching
I have seven semesters of teaching experience at Berkeley.
- DATA 188: Introduction to Deep Learning, Teaching Assistant, Spring 2026
- EECS 126: Probability and Random Processes, Teaching Assistant, Spring 2025
- CS 189: Introduction to Machine Learning, Tutor, Fall 2024
- DATA 100: Principles and Techniques of Data Science, Head Teaching Assistant, Summer 2024
- CS 189: Introduction to Machine Learning, Teaching Assistant, Spring 2024
- CS 61C: Great Ideas of Computer Architecture, Junior Mentor (Computer Science Mentors), Fall 2023
- CS 61A: Structure and Interpretation of Computer Programs, Academic Intern, Fall 2022